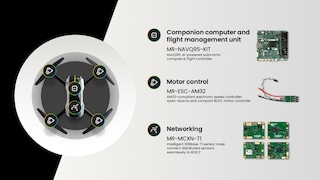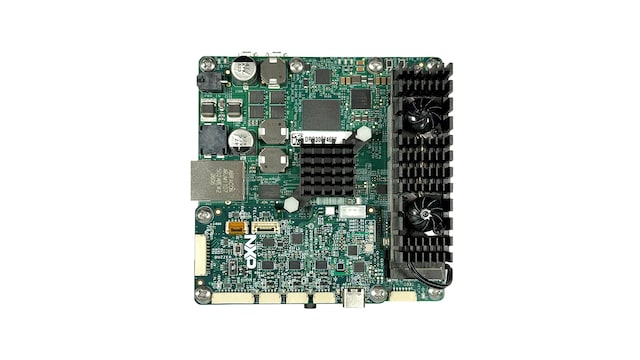
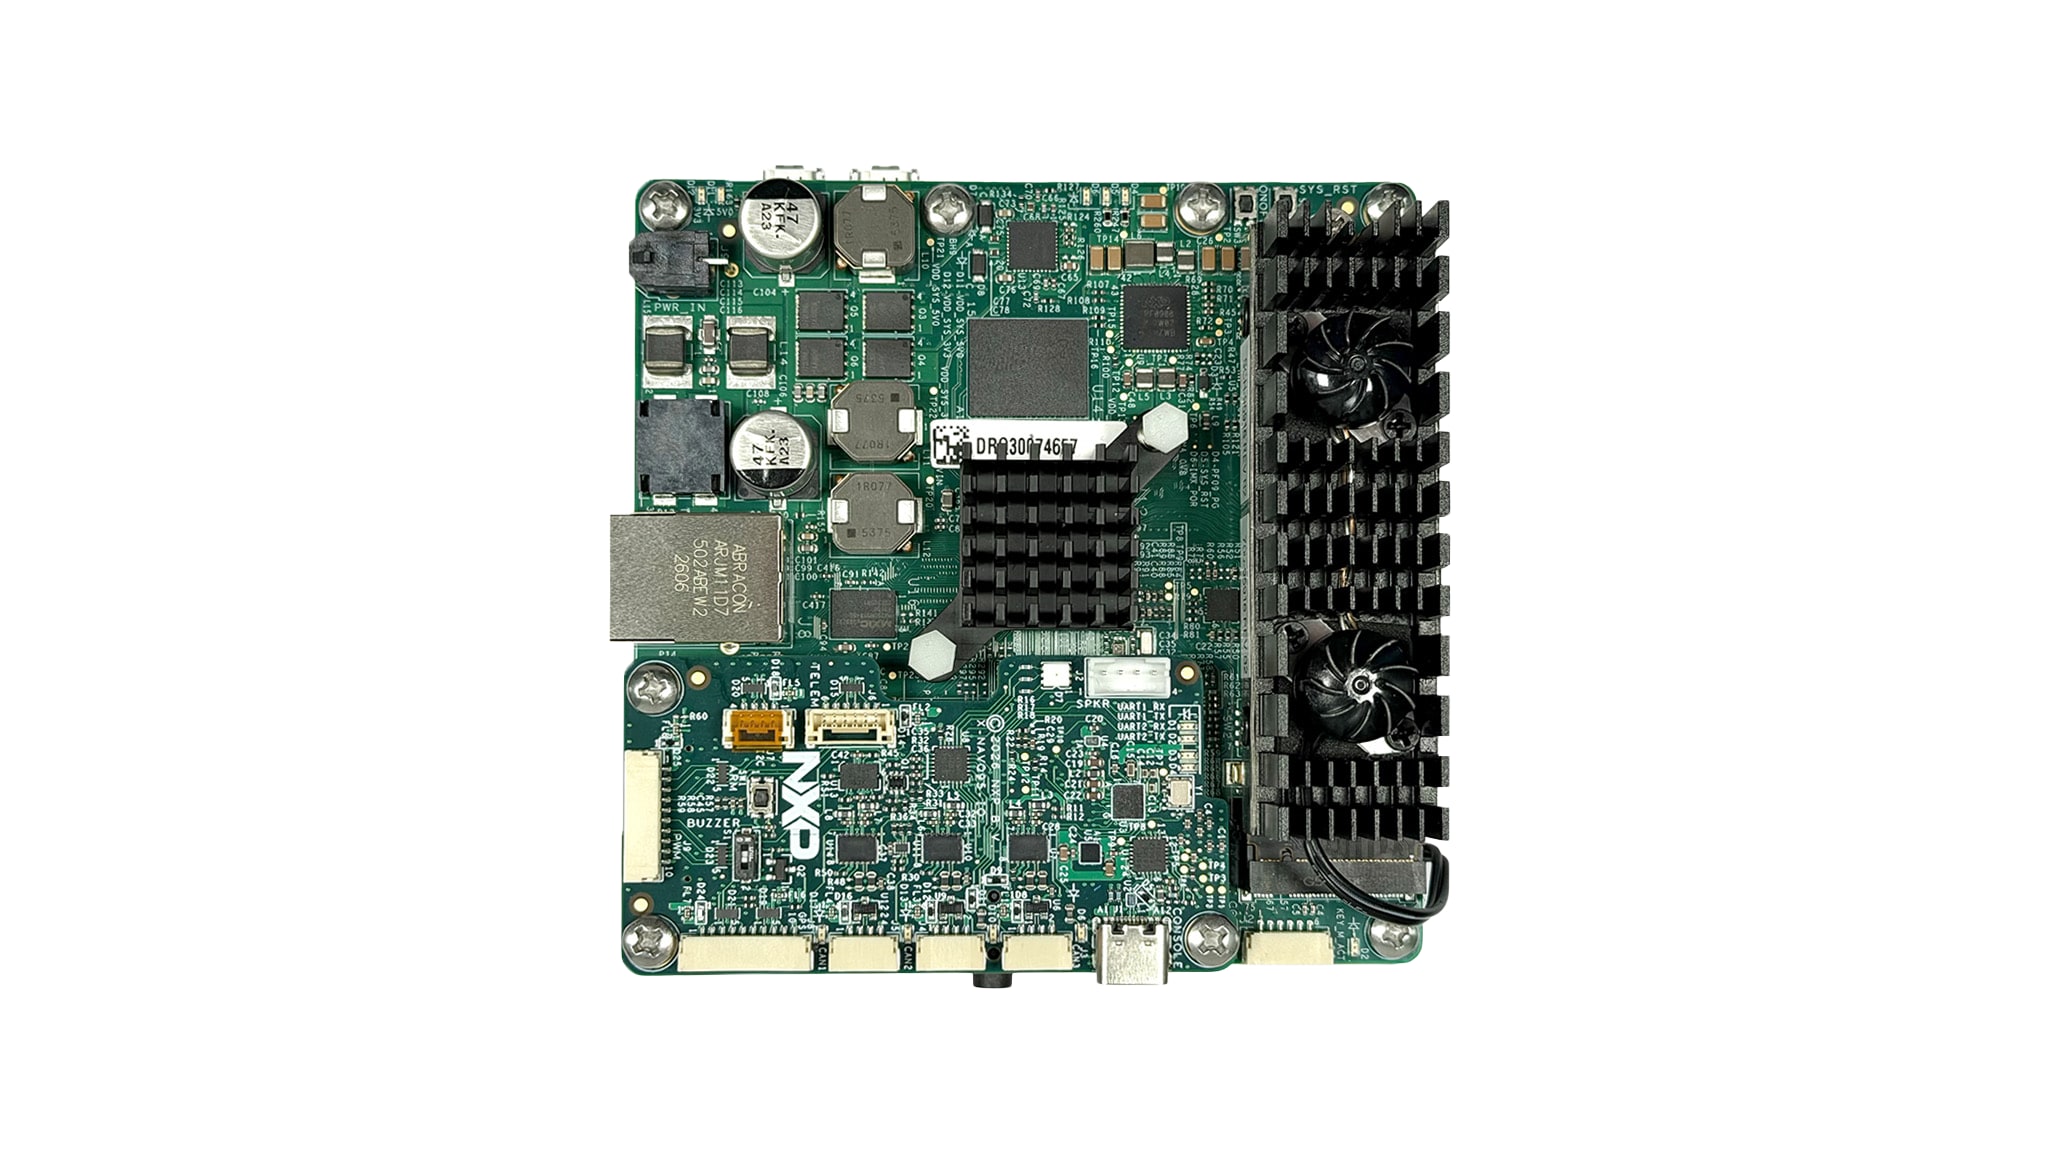
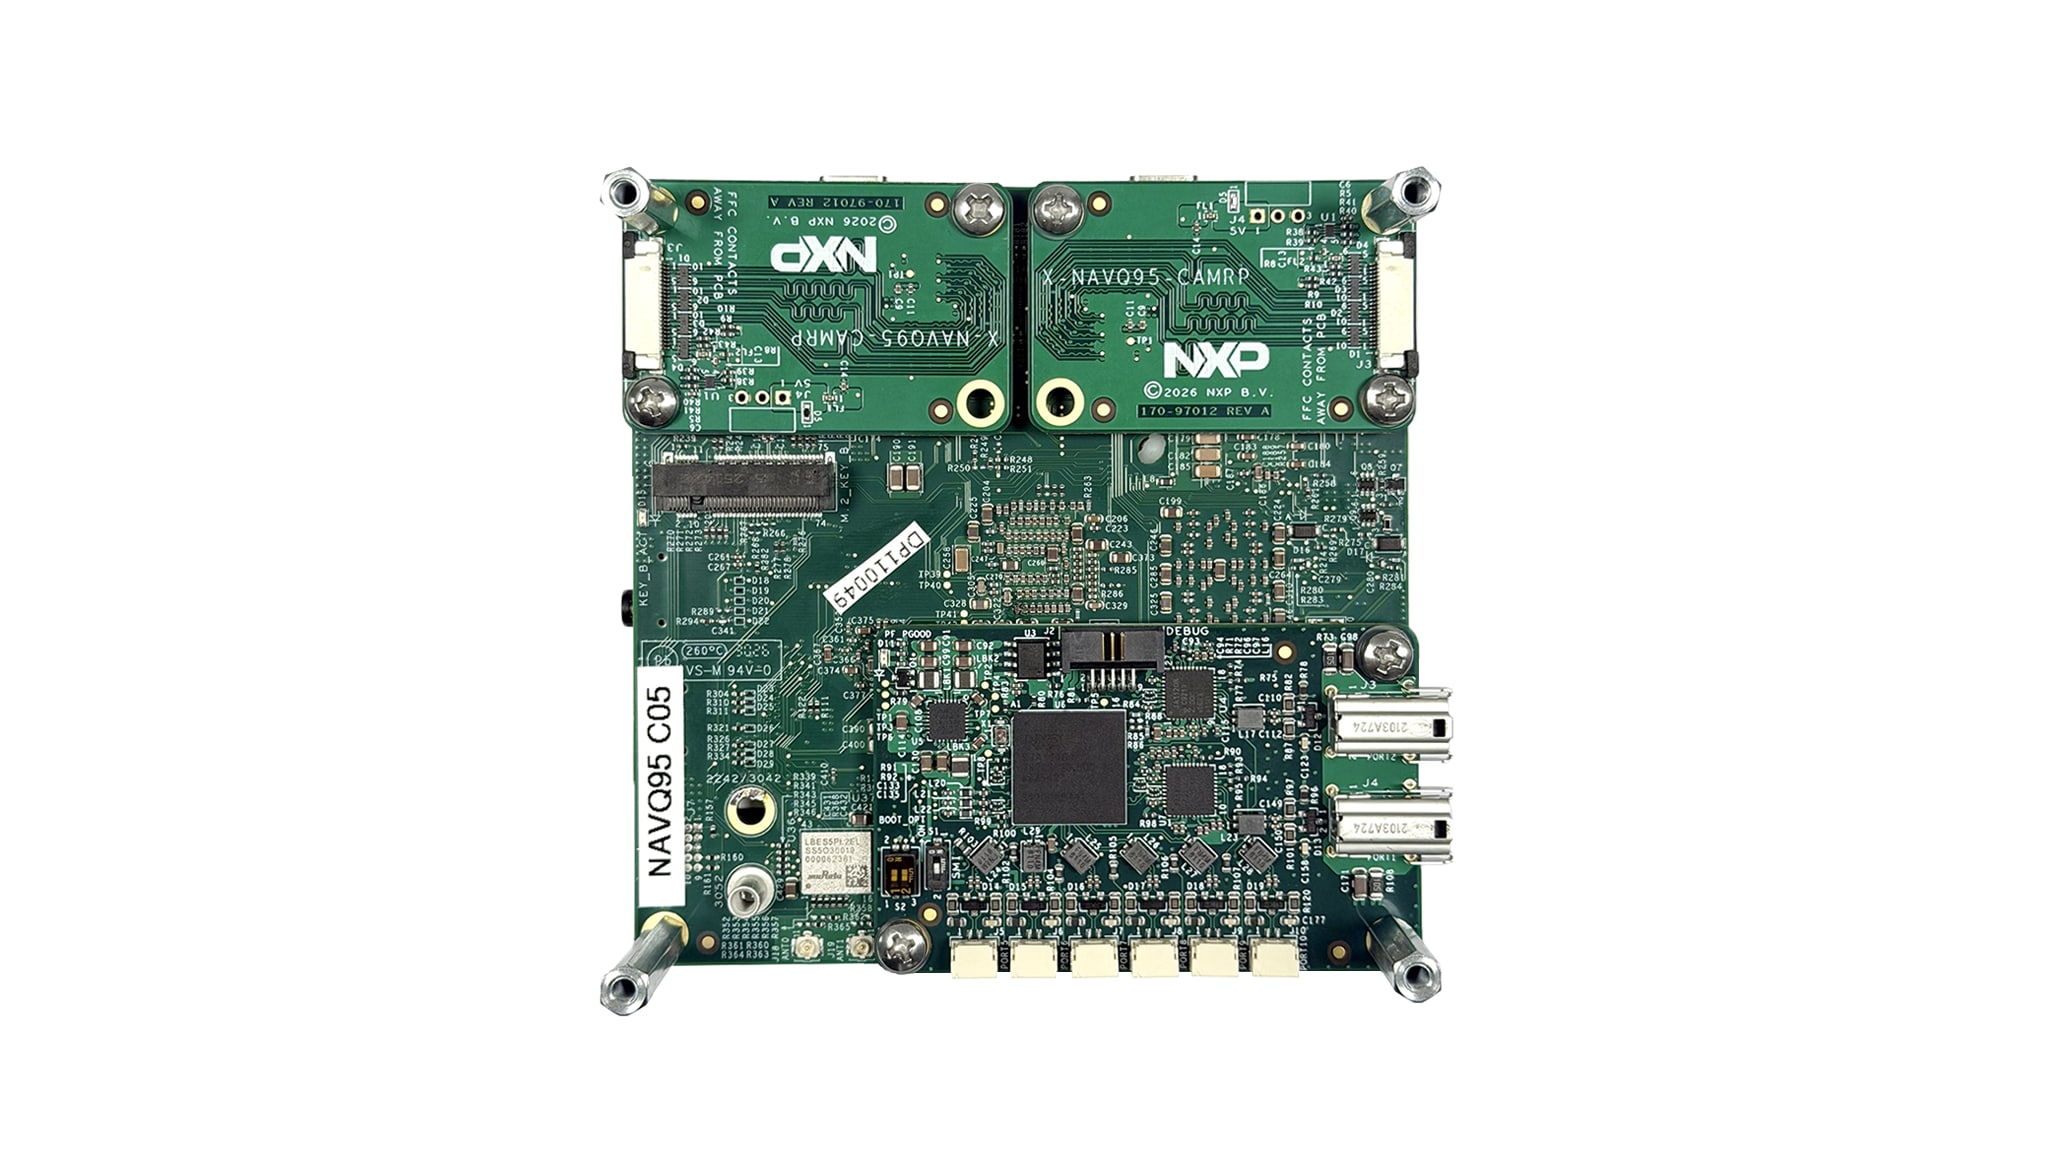
NavQ95:AI赋能的自主计算与飞行控制器

点击图片以展开

产品详情

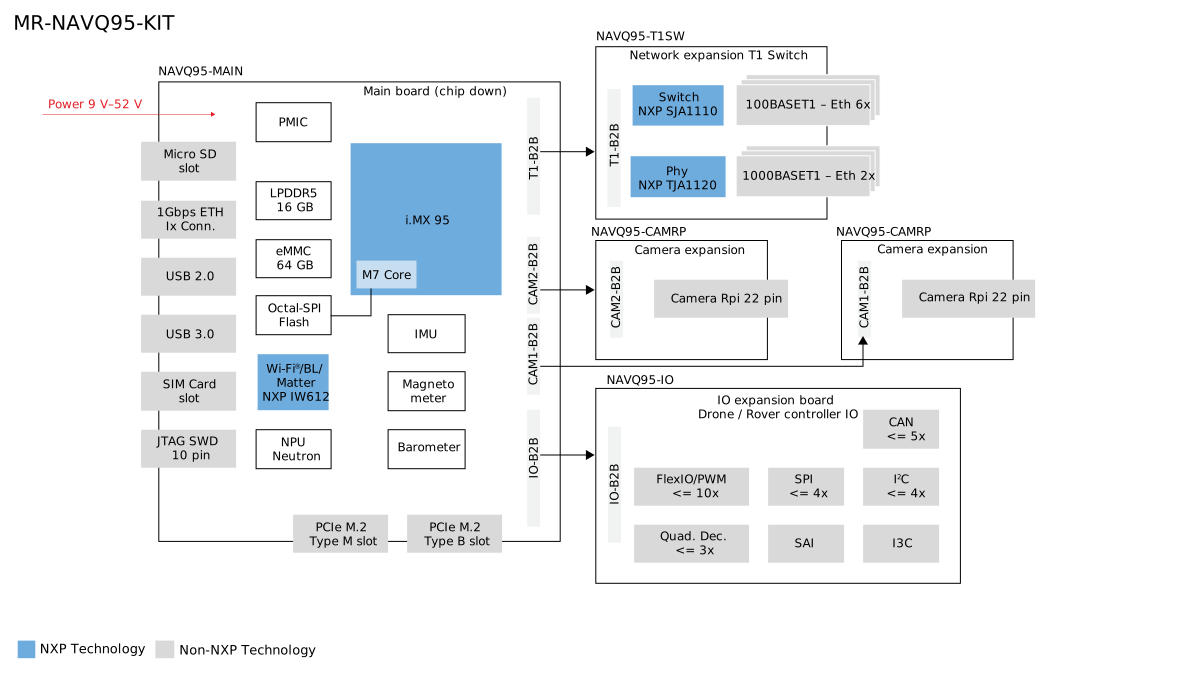
框图

MR-NAVQ95框图

MR-NAVQ95 Block Diagram

特性

优势

  • 通过将飞行控制器、配套计算与AI集成于单一平台,降低SWaP(尺寸、重量和功耗)及系统复杂度
  • 借助内置AI感知与决策能力实现智能自主运行
  • 利用开源硬件与软件加快开发进程
  • 通过基于PCIe的加速接口(Ara-Ready)提升AI性能,而无需重新设计核心平台
  • 通过高速网络连接支持联网运行

系统特性

  • 开源设计:提供基于Yocto的开源操作系统镜像,包含Ubuntu 24.04和ROS 2 Jazzy
  • 飞行控制协议栈:PX4和Cognipilot
  • i.MX 95、Hexa内核Arm A55、M7 & M33实时内核
  • Neutron NPU、32Mb eMMC、16Gb RAM,适用于复杂的SLAM/导航算法
  • 用于实时飞行控制的专用就地执行(XIP)存储器
  • 支持高达60V电源输入
  • 可更换I/O板。两个IMU、磁力计、气压计、两个PCIe
  • 支持6个PWM输出端口,可运行Dshot 600
  • 示例代码:通过Neutron或Ara240,从指定的MIPI-CSI定焦摄像头实现视觉AI,支持1080p、30fps及20ms延迟

文档

快速参考恩智浦 文档类别

1 文件

紧凑列表

设计资源

Related Hardware

快速参考恩智浦 板类型.

4 硬件

设计文件

快速参考恩智浦 设计文件类型.

1 设计文件

软件

快速参考恩智浦 软件类型.

1 软件文件

注意: 推荐在电脑端下载软件,体验更佳。

培训

支持

您需要什么帮助?